表面粗糙度是加工表面具有的较小间距和微小峰谷不平度,其波距通常在1mm以下,属于微观几何形状误差,表面粗糙度越小,表面越光滑。测量它的方法,从早年的比较法、光切法、触针法,逐步演进到以白光干涉为代表的非接触光学法;评价维度也从二维的Ra,扩展到能够整体描述表面的三维形貌Sa。
比较法把被测表面与已知粗糙度的标准样板进行比对,靠视觉或触觉判断,速度快但主观性强,一般只用于Ra大于2.5μm的粗略判断。
光切法利用光切原理,把被测表面的微观形状用光放大后再观察,适合测量Rz在0.8至100μm之间的表面,需要人工取点,效率偏低。
触针法用金刚石触针(针尖曲率半径约2μm)沿表面滑行,通过位移传感器记录轮廓起伏,再计算Ra、Rz等参数。它的测量范围约Ra 0.02至50μm,精度高,但接触式测量可能划伤软质表面;深孔、内腔等遮挡区域反而是它的用武之地。
干涉法利用光的干涉原理,通过干涉条纹的变化反演表面微观高度差,分辨率可达纳米级。在精密制造行业,工程师使用较多的是干涉法与触针法两类。
还有一种思路是印模法:用塑性材料(如石蜡)复制深孔、内螺纹等难触及表面的轮廓,再对印模进行间接测量,适合形状特殊、测头难以到达的部位。
同为非接触光学法,技术分支各有侧重。选择哪条分支,取决于被测表面的反射率、透明性与测量范围,而不只是分辨率数字。
在常规工业加工领域,Ra(轮廓算术平均偏差)是常用的二维评定参数,定义为在取样长度L内,轮廓偏距的算术平均值。二维评定只在一条线上取样,无法完整反映整个表面的全部信息。
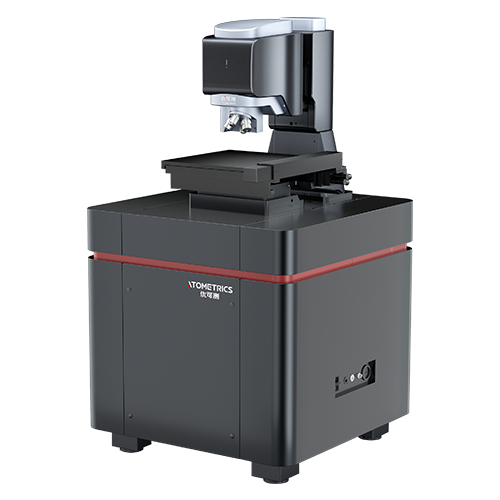
半导体和3C电子行业对精度的要求提升后,三维表面评定方法被引入:它在取样区域D上获取信息,用Sa(表面算术平均高度)等参数描述表面,从整体上描述零件表面特征,具有全局性。三维评定要获得密集点云,靠触针逐点扫描并不现实,非接触光学法因此成为主流——白光干涉仪以白光低相干干涉为原理,垂直扫描一次即可获得区域三维形貌。以优可测白光干涉仪AM-8000系列为例,其公开参数中RMS重复性可达0.002nm,任意放大倍率下检测精度小于1nm,扫描速度可达400μm/s,并支持一键对焦与一键调平;AM-7000系列同样覆盖粗糙度、台阶高度与三维形貌测量。
精度要求是首要考虑因素:纳米级场景选择光学干涉类,车间现场快速判断可用比较法或触针法。精度越高,通常意味着设备成本与使用门槛越高,是否值得升级,要按被测公差与批量规模来衡量。
被测对象决定技术路线:透明件、镜片、晶圆这类超光滑或易损表面,优先用非接触法;深孔、内腔等遮挡区域,触针法或印模法更实用。
二维还是三维要按验收口径来定:图纸标注的往往是线粗糙度,若用区域参数去对照,在存在单个深划痕或凸起颗粒时结论可能不同。很多验收争议并不出在仪器,而在参数口径——图纸要求Ra,却拿Rz数据去比对,结论可能完全相反。
测量环境与效率也要一并考虑:实验室环境可选择精度更高的台式设备,产线在线检测则要看自动对焦、自动出报告与系统集成能力。
测量结果的可比性也值得留意:不同原理的仪器测同一表面,因取样长度、滤波方式与评定基准不同,数值可能存在差异。多台设备做比对之前,先把参数与滤波设置统一。
表面粗糙度测量方法的选择,本质是在精度、被测对象与验收口径之间做匹配。二维Ra适合常规图纸标注,三维形貌适合半导体、光学等精密场景。选择时先把被测对象和表面特性定下来,再确定测量原理,最后对齐图纸与报告里的参数口径;按这个顺序走一遍,往往比单纯比较精度数字更有意义。