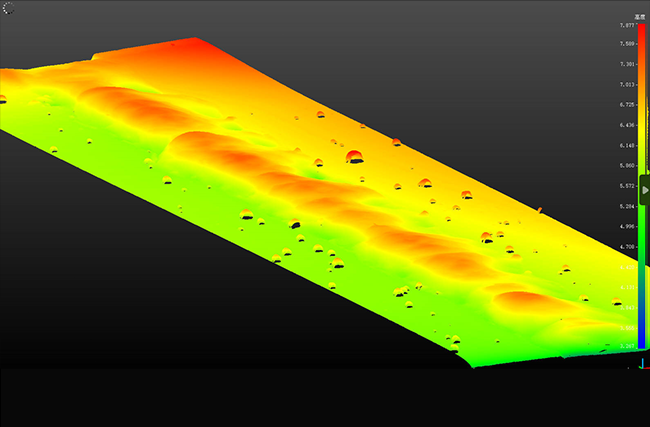
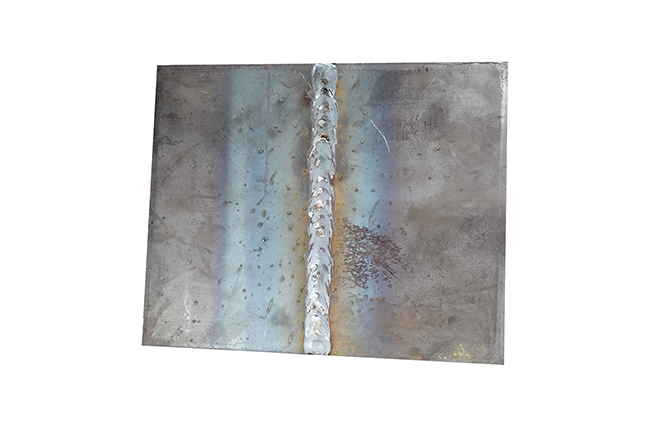
对接焊试板的焊缝实际位置与理论轨迹之间普遍存在偏差:拼焊时的装配错边、焊接收缩与变形,会使焊缝中心线左右漂移、高低起伏。机器人若按示教好的固定轨迹运行,磨头要么啃伤母材,要么漏掉余高。这类偏差逐件不同、逐段不同,示教一次无法覆盖一批工件,只能每件扫描完成后再重新计算轨迹。
现状是现场多采用人工示教或目视对位,换件后需重新对位;打磨量由操作者凭经验判断,缺少实测数据支撑,余高残留与母材过磨在加工前无法判定,质量问题只能事后发现。
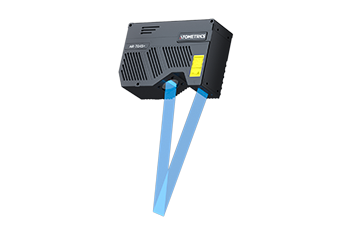
采用优可测 AR 系列 3D 线激光测量仪,以非接触方式扫描焊缝及两侧母材的表面轮廓,逐段提取焊缝中心线的 XYZ 坐标并输出给机器人,作为打磨轨迹引导。每件工件扫描完成后即生成对应的轨迹数据,取代一次示教、整批复用的固定轨迹。
由于扫描同时覆盖焊缝与两侧母材,余高高度与母材基准在同一份轮廓数据中,打磨量可在加工前依据实测结果确定,不再依赖操作者目视判断。

深圳总部:深圳市福田区彩田路7006号深科技城C座6层
武汉分公司:武汉市东湖新技术开发区关山一路1号光谷
软件园恒隆大楼D8栋三单元一楼
苏州分公司:苏州工业园区西马环路16号西交大苏州科教
创新基地主楼102-104
成都分公司:成都高新区锦云东三巷1号金融麦田C104
服务热线:400 080 3885
Sales@atometrics.com.cn